树莓派 Pico 2 能干到什么程度:任何 OS 级任务的真实边界
PIO 是它最好用的部分:可以软件模拟出额外的 SPI/I2C/PWM 通道
真正决定体验的是持续性能——跑十分钟和跑十小时,是两台机器。
先说结论
它够用,但只在「传感器采集与电机控制」这个范围内够用;越过这条线,问题不是慢,是不稳。
- 强项:传感器采集与电机控制
- 弱项:任何 OS 级任务
- 瓶颈:没有网络与文件系统
- 持续值:不降频,但 Flash 写入寿命有限
- 别指望:拿它跑 Python 脚本处理文件,发现连文件系统都没有
四种状态分开看
把负载拆成四段,比一个跑分有用得多:待机看功耗,轻载看响应,满载看散热,长期看稳定性。
多数人只在「满载跑分」这一项上做决定,但日常九成时间其实在轻载——轻载的响应才是体感。
实测对照
同一台机器,四种状态下的差别往往超过型号之间的差别:
| 状态 | 表现 | 注意点 |
|---|---|---|
| 待机 | 功耗最低,风扇停转 | 看空载功耗决定电费 |
| 轻载(日常) | 响应快,余量充足 | 这才是体感的主要来源 |
| 满载(短时) | 能顶住,温度上升快 | 注意是否降频 |
| 长期满载 | 不降频,但 Flash 写入寿命有限 | 需要散热与供电支撑 |
容量规划按「长期满载」的值算,别按峰值。
瓶颈通常在哪
没有网络与文件系统。
换更快的存储、加内存之前,先确认瓶颈是不是它们。很多时候瓶颈在散热,加内存只是让机器更热。
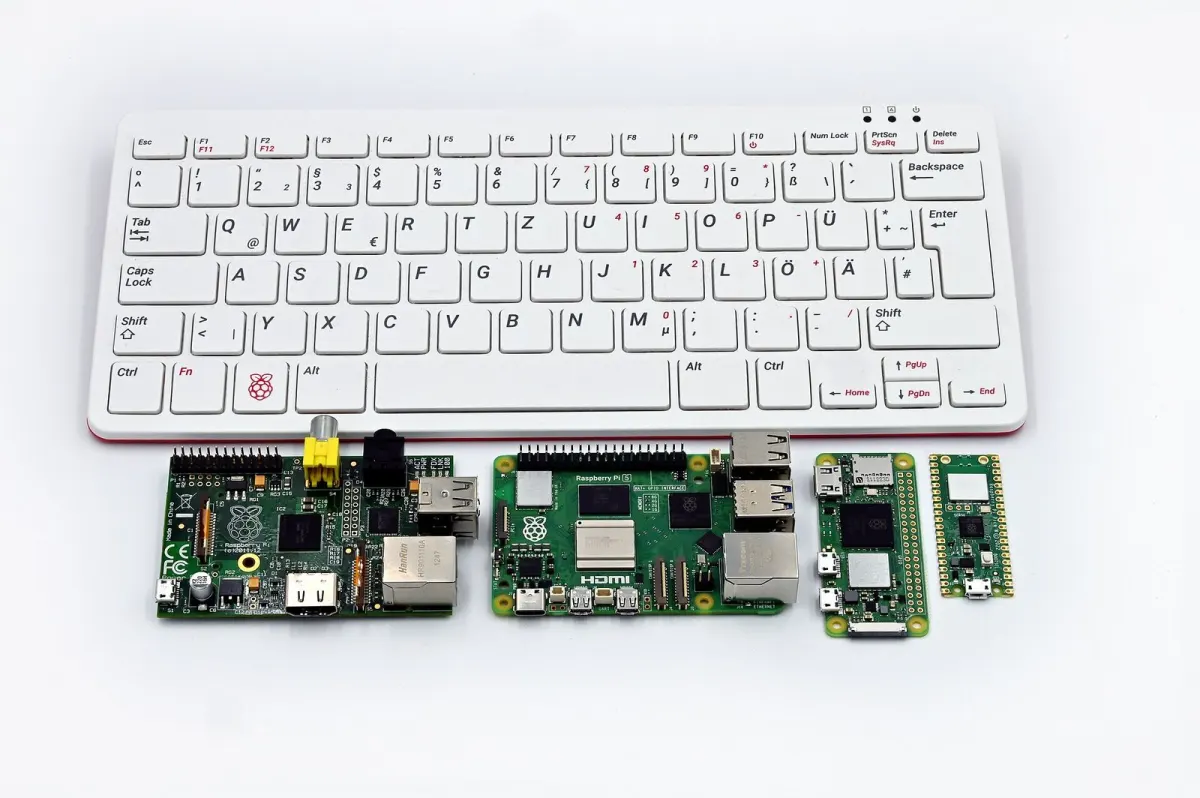
这台机器的几个具体事实
几个能直接对上号的数字:
- PIO 是它最好用的部分:可以软件模拟出额外的 SPI/I2C/PWM 通道
- RP2350 新增了 RISC-V 核心与安全启动,双架构可选
- 适合毫秒级响应的控制,不适合联网抓数据(要外挂模块)
怎么用才不浪费
按「持续负载的七成」来配,是最省心的比例:
- 把最重的任务排到散热最好的时段
- 给关键服务留一档余量,别 100% 占满
- 监控温度与降频次数,比监控占用率更有意义
- 定期清灰,灰尘是隐形降频器
还有几处容易被忽略的
这几条不影响能不能用,但影响用得顺不顺。
- 它不是 Linux 板,跑的是裸机或 MicroPython,没有操作系统
- 用 MicroPython 上手十分钟,但复杂逻辑还是 C SDK 稳
- 功耗低到可以用电池跑几个月,这是 Linux 板做不到的
- 拿它跑 Python 脚本处理文件,发现连文件系统都没有
- 用杜邦线接 5V 传感器,烧了 GPIO
- 忽略 ADC 只有 12 位、参考电压固定,测出来的值不准
参数决定上限,散热和供电决定你能不能摸到上限。
评论 (3)
功耗那条太真实了,我一开始只算性能,一年电费多出两百多。
建议补一句二手风险,硬盘和电源我踩过。
第三方电源那条我吃过亏,省 60 块,数据丢了。
发表评论